수리과학, 물리학, 화학, 생명과학 분야와 이들을 기반으로 한 융&복합 분야
미래 산업 경쟁력 강화의 근간이 되는 소재 및 ICT 분야
연구 과제 지원
고효율 고성능 인간형 로봇 손 조작 기술 개발
본 과제에서는 20자유도의 고강성·정밀제어 메커니즘과 외형 유지형 다축 촉각·근접 센서를 통합한 세계 최고 수준의 휴머노이드 로봇손을 개발하고자 합니다. 또한 가상환경 기반 조작제어를 위한 최소 정보 도출 기술과 경량 AI 조작지능을 구현하여, 하단 그림과 같이 비정형·고난도 파지 및 조작 작업을 실현할 것입니다. 하드웨어, 센서, AI 제어 기술을 유기적으로 융합함으로써 기존 기술의 한계를 극복하고, 산업 현장에서 병목으로 지적되어온 손 조작 성능을 획기적으로 향상시키는 것을 궁극적인 목표로 합니다.
비정형·고난도 작업을 수행할 수 있는 통합형 휴머노이드 로봇손을 개발하여 학술적 성과를 창출하고 차세대 연구자 양성에 기여할 것입니다. 아울러 제조, 건설, 의료, 서비스 등 다양한 산업 분야의 혁신을 가속화하고, 고자유도 메커니즘·외형 유지형 멀티센서·AI 제어 기술의 국산화를 통해 기술 주권을 확보하며 글로벌 시장 진출의 기반을 마련하는 데 기여할 것입니다.
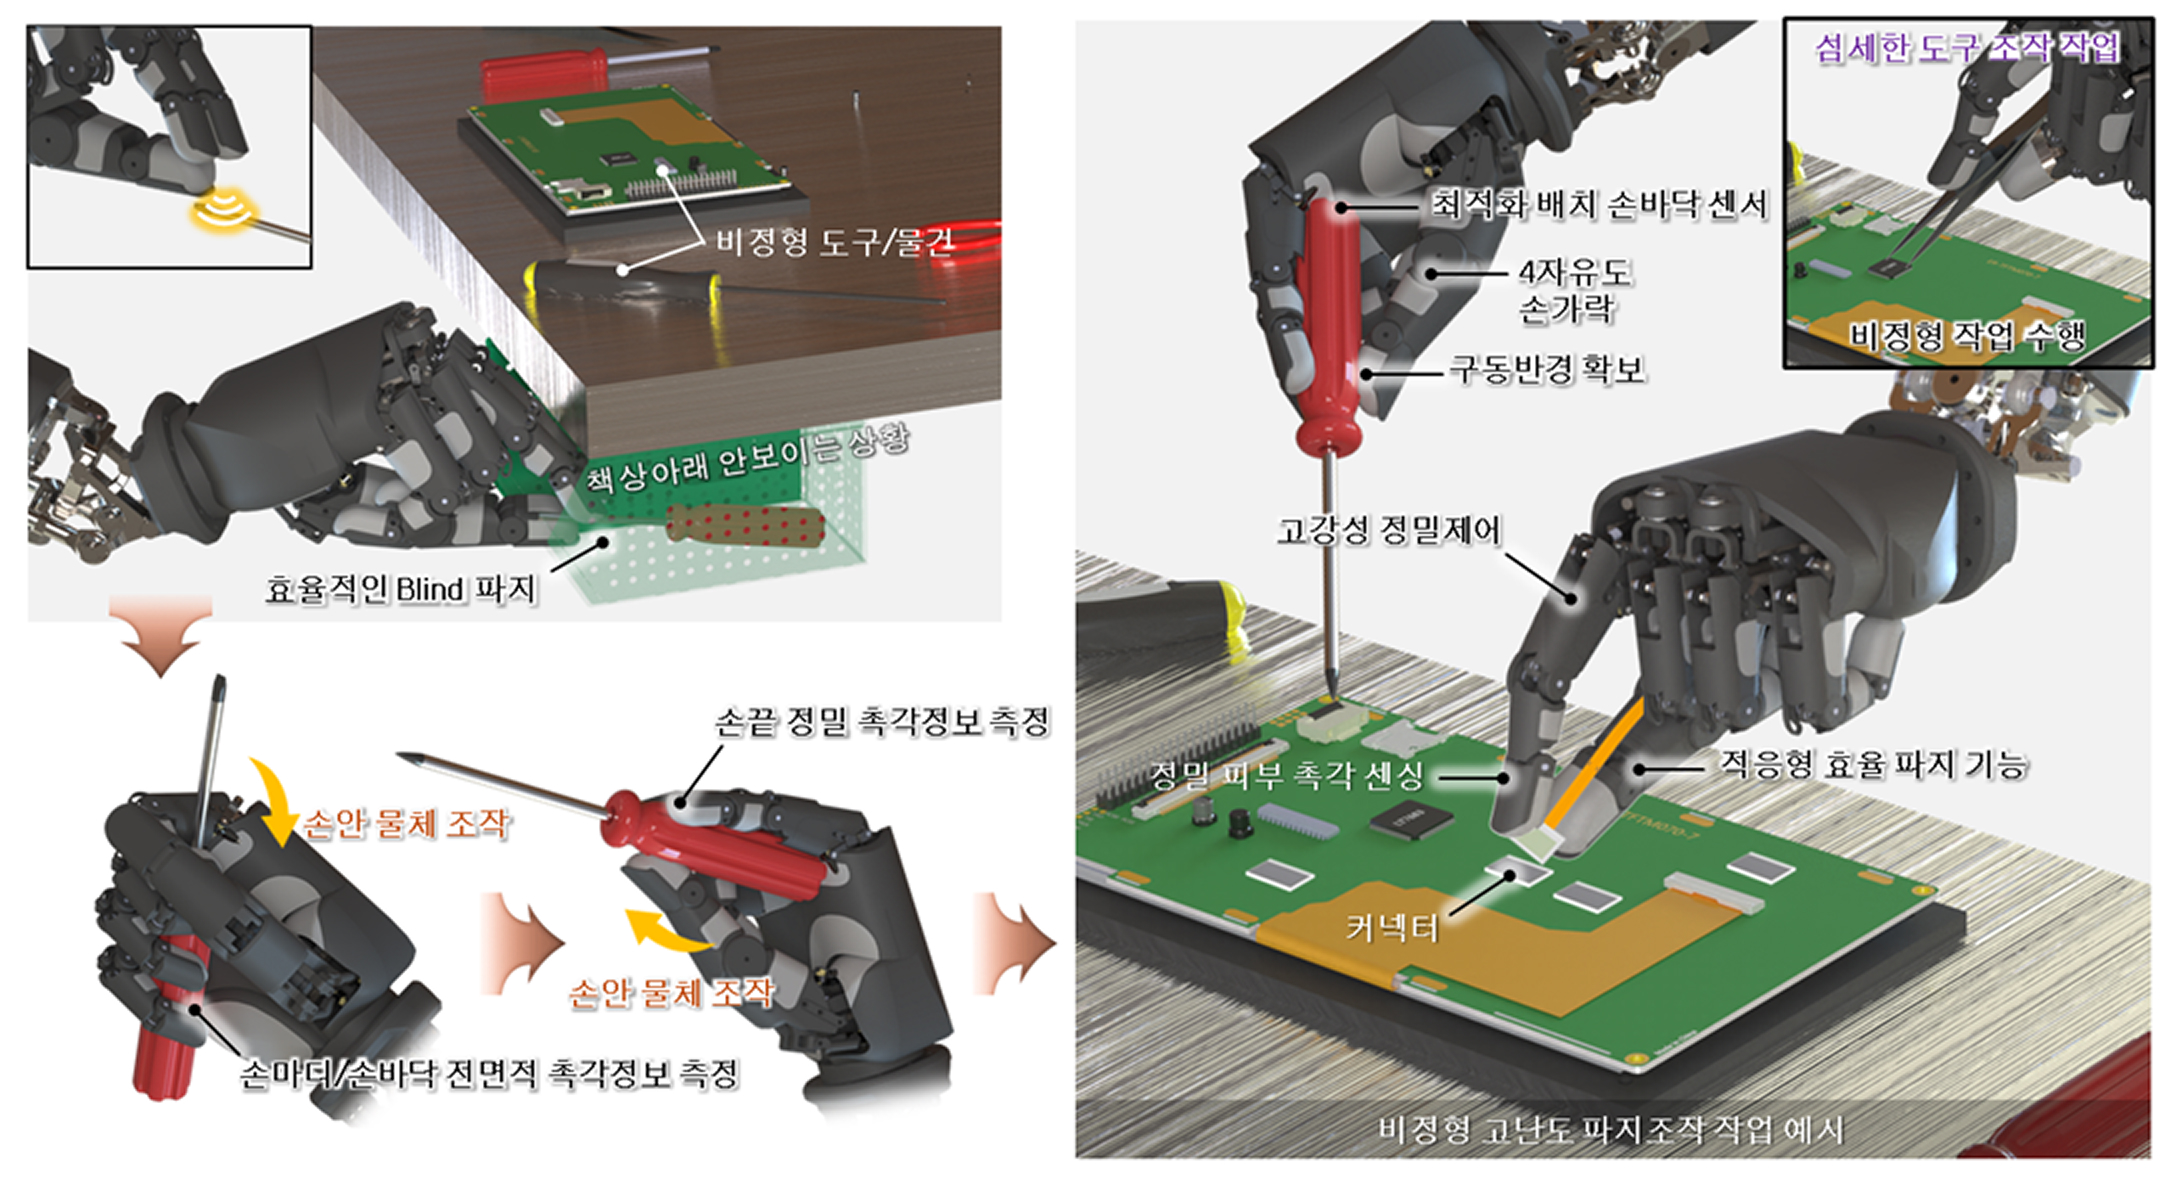
<인간형 로봇 손의 초고난도 파지 조작 작업 시나리오 예시>
본 과제에서는 20자유도의 고강성·정밀제어 메커니즘과 외형 유지형 다축 촉각·근접 센서를 통합한 세계 최고 수준의 휴머노이드 로봇손을 개발하고자 합니다. 또한 가상환경 기반 조작제어를 위한 최소 정보 도출 기술과 경량 AI 조작지능을 구현하여, 하단 그림과 같이 비정형·고난도 파지 및 조작 작업을 실현할 것입니다. 하드웨어, 센서, AI 제어 기술을 유기적으로 융합함으로써 기존 기술의 한계를 극복하고, 산업 현장에서 병목으로 지적되어온 손 조작 성능을 획기적으로 향상시키는 것을 궁극적인 목표로 합니다. 비정형·고난도 작업을 수행할 수 있는 통합형 휴머노이드 로봇손을 개발하여 학술적 성과를 창출하고 차세대 연구자 양성에 기여할 것입니다. 아울러 제조, 건설, 의료, 서비스 등 다양한 산업 분야의 혁신을 가속화하고, 고자유도